专业数控母线机、绕线机制造商 
电 话:18660135164 邮箱:wangjun@bailipp.com
电 话:18660135164 邮箱:wangjun@bailipp.com
您的位置: > 新闻博客 > 百力数控母线机技术研究 · BM-08
在选择三工位母线机时,用户通常会关注加工能力、液压系统、控制方式、限位开关、脚踏开关以及设备价格。这些都是重要的选型因素,但它们主要回答的是:机器采用了什么配置,能够满足哪些基本要求。
还有一些问题,同样值得深入研究。
为什么采用相似硬件配置的三工位母线机,在实际操作中可能表现出不同的运动行为?为什么有些机器在操作者启动后自动完成整个工作循环,而有些机器需要操作者持续踩踏脚踏开关?为什么前进行程可以采用不同的停止或返回方式?上下限位开关的配置,又会怎样影响机器的状态判断和控制响应?
这些问题不能仅靠查看元件清单或比较设备参数来回答。我们还需要理解机械运动、状态反馈、操作者输入与控制系统之间的关系。
这正是百力数控 BM 系列研究三工位母线机控制逻辑的出发点。
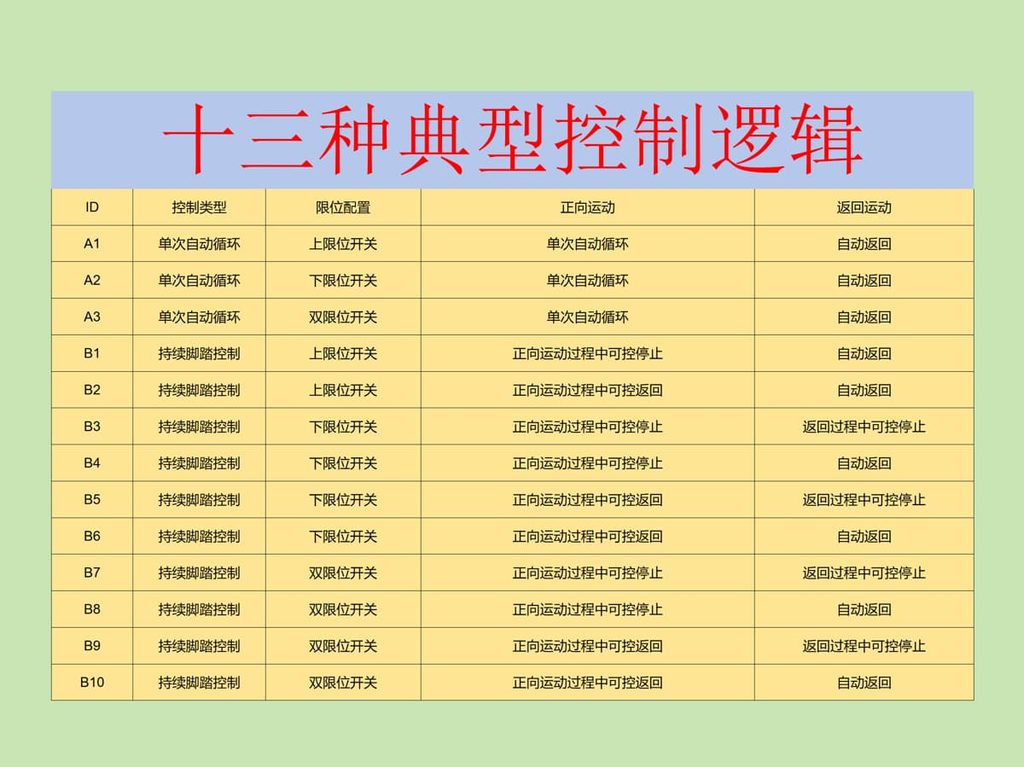
通过 BM-01 至 BM-07 七篇文章,我们逐步讨论了典型控制逻辑的分类、不同配置的形成原因、限位开关的作用、脚踏控制与人机交互,以及 A 类和 B 类控制逻辑的具体区别。
这些研究最终指向一个更基本的问题:
一台机器为什么会以某种方式运行?决定其实际行为的因素有哪些?
BM 系列不是简单地罗列不同的控制方案,而是尝试从可观察的机器运动出发,逐步分析控制逻辑是如何形成、如何实现,以及如何影响实际操作的。
| 研究编号 | 研究主题 | 主要工程问题 |
| BM-01 | 三工位母线机典型控制逻辑分类 | 如何依据运动过程对不同控制配置进行系统分类? |
| BM-02 | 控制逻辑配置的形成原因 | 为什么不同设备会采用不同的控制方案? |
| BM-03 | 限位开关配置与运动控制 | 上限位、下限位和双限位反馈分别能提供什么信息? |
| BM-04 | 脚踏控制与人机交互 | 操作者如何参与机器运动,机器又如何响应操作输入? |
| BM-05 | A 类单次自动控制逻辑 A1、A2、A3 | 单次启动后自动完成循环时,不同限位配置有什么区别? |
| BM-06 | B 类持续踩踏控制逻辑 B1—B6 | 持续操作输入如何与前进、停止和回程行为配合? |
| BM-07 | B 类双限位控制逻辑 B7—B10 | 上下限位反馈如何与不同的运动响应方式组合? |
BM-01 首先建立分类方法。研究不以 PLC 品牌、液压元件型号或电气配置作为主要分类依据,而是关注机器实际执行什么动作、如何响应,以及前进和回程分别采用什么控制方式。
BM-02 进一步追问这些配置为什么会出现。不同的控制方案可能来自不同的安全要求、生产效率目标、操作习惯、制造成本、控制技术条件和市场需求。它们是不同工程目标下的设计选择,而不是天然存在的优劣排名。
BM-03 和 BM-04 则把研究从控制配置扩展到两个重要环节:机器如何获取状态信息,以及操作者如何向机器发出操作指令。
BM-05 至 BM-07 在此基础上,对 A 类单次自动控制逻辑和 B 类持续踩踏控制逻辑进行具体分析,使分类框架能够用于比较实际设备。
因此,七篇文章共同构成了一个由浅入深的研究过程:
运动过程分类 → 控制逻辑形成原因 → 状态反馈 → 人机交互 → 具体配置分析 → 工程应用判断。
这一研究路径的意义,在于把原本容易混在一起讨论的硬件、操作方式和控制行为区分开来,再分析它们之间的联系。
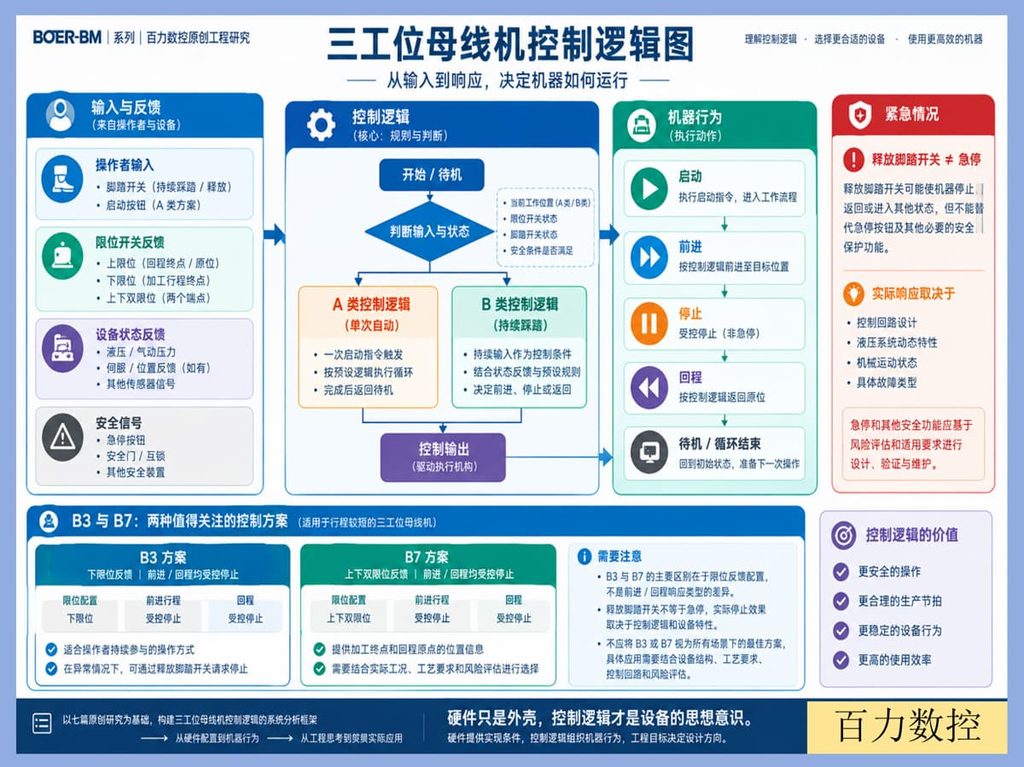
硬件只是外壳,控制逻辑才是设备的思想意识。
这是 BM 系列希望传达的核心工程观点。
这里的“外壳”和“思想意识”是一种比喻。它不是说机械、液压和电气硬件不重要,而是强调:了解一台机器的硬件组成,并不等于已经理解了这台机器的运行方式。
机械结构决定机器的运动条件和承载能力;液压系统提供相应的动力与运动能力;电气元件和传感元件提供信号采集与执行条件。脚踏开关、按钮以及限位开关等,则分别承担操作输入或状态反馈的作用。
控制逻辑把这些输入、反馈和动作要求组织起来,规定机器在不同条件下应当如何响应。
例如,当操作者踩下脚踏开关时,机器并不是因为接收到一个信号,就必然执行某个固定动作。它实际执行什么动作,还取决于当前运行状态、控制逻辑的设定、相关反馈信号,以及执行机构是否具备相应的工作条件。
同样,当操作者释放脚踏开关时,机器可能按照既定逻辑继续完成某个动作,也可能停止当前运动或进入其他控制状态。具体结果取决于设备实际采用的控制方案,不能仅凭“脚踏控制”这一名称作出判断。
这也解释了为什么不能仅凭元件数量判断设备的控制水平。
两台机器可能都采用 PLC 控制,都配有液压系统和脚踏开关,但其前进行程的响应、回程控制、操作参与程度和状态反馈方式仍可能存在差异。
反过来,即使控制逻辑设计得很合理,也不能弥补机械结构强度不足、液压能力不匹配、电气配置不当或安全措施缺失等问题。
因此,更完整的工程认识应当是:
硬件提供实现条件,控制逻辑组织机器行为,工程目标决定设计方向。
理解机器,需要同时研究这些因素,而不是只关注其中某一个方面。
在工业设备讨论中,控制逻辑、控制系统和 PLC 有时容易被混为一谈,但三者所处的层次并不相同。
控制逻辑描述机器应当如何运行,包括在什么条件下启动、何时停止、是否返回,以及操作者输入和机器状态之间存在怎样的响应关系。
控制系统负责实现这些控制规则。PLC 可以作为其中一种实现方式,但控制逻辑本身并不等同于 PLC。
可以把两者之间的关系概括为:
工程目标 → 控制逻辑配置 → 控制系统实现 → 实际机器行为。
例如,工程目标可能要求设备在操作者持续输入时允许其参与运动过程,并在输入或机器状态发生变化时作出相应响应。设计者需要先明确运动过程、反馈条件和响应规则,再通过适当的电气控制、液压回路和机械执行结构实现这些要求。
如果直接从“使用哪种 PLC”开始讨论,却没有先明确机器应该如何响应,就容易把控制系统的实现方式误当成设计目标本身。
当然,控制逻辑的合理性也不能脱离实际硬件。执行机构的响应速度、液压系统的动态特性、机械运动惯量和反馈元件的性能,都会影响控制规则最终能够实现的效果。
因此,完整的设计过程既需要明确控制逻辑,也需要验证控制系统和机械、液压系统能否可靠地实现这些逻辑。
BM-03 的一个重要结论是:限位开关配置不能只看成一个硬件数量问题。
在三工位母线机中,上限位通常用于反馈回程终点或原位状态,下限位通常用于反馈加工行程终点。采用上下双限位,则可以在两个端点分别获取相应的位置信息。
但限位开关本身并不会自动决定机器应该停止、返回还是继续运行。它提供的是状态信号,控制逻辑再根据该信号以及其他条件决定如何响应。
可以将这一过程理解为:
机器运动 → 限位信号反馈 → 控制逻辑判断 → 执行机构响应 → 机器产生新的运动状态。
这个过程看似简单,却是理解不同控制配置的关键。
例如,只有下限位反馈,并不意味着控制系统能够直接获得回程终点的位置信息;上下双限位可以提供两个端点的反馈,但这并不自动构成连续位置闭环控制。
双限位配置也不能单独保证更高的加工精度。实际加工结果还受到机械刚性、模具状态、限位元件重复性、液压动态特性、装配调整和设备维护等因素影响。
同样,增加限位开关并不必然意味着设备更好。更多的反馈元件可能增加控制能力,也可能带来额外的布线、调试、维护和成本要求。关键在于这些反馈是否服务于明确的工程需求,以及控制系统是否正确地使用了它们。
这体现了 BM 系列的一项基本原则:
不是先决定安装多少硬件,再寻找它们的用途;而是先明确需要判断什么状态,再决定需要怎样的反馈。
BM-05 至 BM-07 进一步讨论了 A 类和 B 类控制逻辑。
A 类单次自动控制的基本思路是:操作者发出一次启动指令后,机器按照预设控制逻辑执行相应循环,并在循环完成后进入规定的状态。
B 类持续踩踏控制的基本思路则不同:操作者持续提供操作输入,控制系统结合该输入和机器状态反馈,按照预设规则决定继续运动、停止或返回。
两类控制逻辑的区别,不只是“自动化程度高或低”,还涉及机器与操作者之间如何分配运动控制的参与责任。
A1、A2 和 A3 都属于单次自动控制逻辑,但采用的限位反馈配置不同:
A1:上限位配置。
A2:下限位配置。
A3:上下双限位配置。
它们都围绕单次启动后的自动循环展开,但可获得的端点反馈不同,因此在具体控制实现和回程状态判断方面可能存在差异。
需要注意,限位配置并不能独立决定整个控制逻辑的所有细节。具体动作还取决于电气回路、程序规则以及设备实际采用的停止和回程控制方式。
B1—B10 则围绕持续踩踏控制展开。
B1—B6 使用上限位或下限位配置,B7—B10 采用上下双限位反馈。不同配置再与前进行程的受控停止或受控返回,以及回程的受控停止或自动返回等响应方式组合。
其中,B7—B10 的区别可以概括如下:
| 配置 | 限位反馈 | 前进行程响应 | 回程响应 |
| B7 | 上下双限位 | 受控停止 | 受控停止 |
| B8 | 上下双限位 | 受控停止 | 自动返回 |
| B9 | 上下双限位 | 受控返回 | 受控停止 |
| B10 | 上下双限位 | 受控返回 | 自动返回 |
这里的“受控停止”“受控返回”和“自动返回”描述的是机器的运动响应方式。具体响应由控制逻辑决定,不能仅凭名称推断所有设备都具有完全相同的动作行为。
对于 B 类控制,操作者的持续输入是控制过程中的一个重要条件,但脚踏开关信号、限位反馈与实际动作之间并不是简单的一一对应关系。机器如何处理输入变化,仍取决于具体控制方案。
因此,评价 A 类和 B 类方案时,不应只问哪一种更自动化,还应进一步考虑生产节拍、操作习惯、加工过程、异常响应、设备成本和维护要求。
在前面的分类基础上,B3 和 B7 值得进一步讨论。
B3 采用下限位反馈,前进和回程均为受控停止;B7 采用上下双限位反馈,前进和回程也均为受控停止。
两者的运动响应类型相近,主要区别在于端点状态反馈的配置。
对于行程较短的三工位母线机,这类控制方式可能更容易体现持续操作输入的价值:操作者在机器运动过程中保持参与,而控制系统依据预设逻辑和相关状态信号响应操作。
这一点在实际生产中值得认真考虑。
设备安全设计不仅需要考虑控制回路,还应考虑真实生产环境中的操作者行为。
在突发情况下,操作者可能优先释放正在踩踏的脚踏开关,而不是立即寻找并按下急停按钮。对于某些持续踩踏控制方案,释放脚踏开关可能是操作者较为直接的操作动作。
与其把这仅仅视为一种操作习惯,不如把它作为人机工程研究的一个问题:
这些问题比单纯比较按钮数量或自动化程度更接近实际生产。
这里必须明确一个重要边界:释放脚踏开关不等于触发急停,也不能直接视为一种经过验证的安全功能。
不同控制回路可能对脚踏开关释放作出不同响应;即使控制逻辑要求停止运动,液压系统和机械机构也可能存在响应时间、惯性或其他动态因素。
因此,不能笼统地断言释放脚踏开关一定比按下急停按钮更快、更安全。
急停和其他必要的安全保护功能仍需依据设备风险评估、适用要求和实际控制设计进行确定、验证与维护。限位开关也不能因为参与控制就自动被视为安全等级合格的保护装置。
B3 和 B7 的工程价值,在于它们提示设计者和用户:控制逻辑不仅关系到机器能否完成加工动作,也关系到操作者如何参与运动过程,以及设备在异常情况下会如何响应。
B3 只有下限位反馈,B7 则具有上下双限位反馈。两者能够提供的端点状态信息不同,适用性需要结合设备实际设计判断。
如果某一应用确实需要分别获取加工终点和回程终点的反馈,双限位配置可能更符合要求。但如果具体控制目标、设备结构或维护条件不同,增加反馈元件也不一定带来相应的实际收益。
同样,前进和回程均采用受控停止,并不能单独证明某一方案具有更高的加工精度或安全等级。
更合理的结论是:B3 和 B7 值得作为三工位母线机控制逻辑设计与选型的具体研究对象,但不应被包装成适用于所有工况的统一答案。
BM 系列的具体分类和结论,主要针对三工位母线机的运动特征和典型加工场景。
其他设备可能具有不同的运动距离、惯量、执行机构、生产节拍和操作方式。例如,长行程或高惯量设备在停止时可能面临更复杂的制动距离、储存能量和工件运动问题。某些设备在释放操作输入后,可能需要经过特定的减速、制动或安全处理过程,不能直接套用短行程设备的控制思路。
因此,不能把三工位母线机中的某一种具体配置直接认定为其他设备的最佳方案。
不过,BM 系列采用的分析思路,可以为其他工业设备的研究提供参考。
首先要回答设备需要完成什么任务,以及生产效率、操作便利性、制造成本、维护能力和安全要求分别是什么。
工程目标不同,合理的控制方案也可能不同。
将机器的动作按实际工作循环进行分析,明确启动、前进、加工、停止、回程和待机等状态,以及各状态之间的转换条件。
不应只根据设备名称或元件配置推断机器行为。
操作者发出的脚踏、按钮等信号,与机器自身提供的限位或其他状态信号,承担不同的作用。
分析时需要明确:谁发出指令,机器如何判断当前状态,以及控制系统依据什么条件作出响应。
明确每一种输入或反馈在什么条件下触发什么响应,同时核对机械、液压、电气系统是否具备实现该响应的条件。
控制逻辑必须能够在实际硬件条件下得到正确实现。
正常生产循环并不能代表设备在所有情况下都能安全运行。还需要分析异常状态、停止行为、可能的残余运动以及必要的安全保护,并依据适用要求进行验证。
最终再比较不同方案在生产效率、操作便利性、制造成本、维护难度和安全要求等方面的表现。
分析方法可以借鉴,具体方案必须根据设备和工况实际论证。
这既是 BM 系列的适用边界,也是其工程方法的价值所在。
控制逻辑分析并非只有设计人员才需要关注。对设备制造商、采购者和一线使用者而言,它都具有实际意义。
控制逻辑研究有助于设计者在设计初期明确设备的运动过程、状态反馈和操作者参与方式,而不是在机械和液压方案确定后,才被动地决定控制配置。
它还可以帮助制造商更清楚地解释不同方案的设计理由,减少单纯围绕元件数量、品牌和自动化标签进行的比较。
采购者可以把技术交流从“这台机器使用什么 PLC”“有几个限位开关”,进一步推进到更有针对性的问题:
这样可以减少仅凭配置表判断设备优劣的局限。
使用者理解控制逻辑,有助于更清楚地认识正常操作流程、机器状态变化和不同控制输入的作用。
当然,了解控制逻辑不能代替操作培训、设备维护或安全规程。涉及控制回路、液压系统和安全功能的调整,也应由具备相应能力的人员依据设备设计和适用要求进行。
从这个角度看,设备的价值不仅在于它能够完成什么加工任务,还在于制造商能否清楚解释它如何运行,以及用户能否正确理解和使用它。
BM 系列从三工位母线机出发,讨论了典型控制逻辑的分类、不同配置的形成原因、限位开关的状态反馈作用、脚踏控制的人机交互,以及 A 类和 B 类控制方式的具体差异。
这些研究并不是为了证明某一种配置永远最好,也不是为了单纯增加控制系统的复杂程度,而是希望建立一种更清晰的工程认识。
机器的实际行为,不是由某一个限位开关、某一款 PLC 或某个液压元件单独决定的,而是由工程目标、机械结构、液压能力、电气配置、操作输入、状态反馈和控制逻辑共同形成的。
硬件只是外壳,控制逻辑才是设备的思想意识。
硬件决定了机器能够实现的物理条件,控制逻辑组织了机器在不同状态下的响应,而工程目标决定了这些能力应该如何组合与应用。
对于制造商,理解这些关系,有助于设计更合理的设备;对于采购者,理解这些关系,有助于提出更准确的需求;对于使用者,理解这些关系,则有助于正确操作和使用机器。
这正是百力数控开展 BM 工程研究的意义:
百力数控,让人们更好地选择机器,更好地使用机器。
坚持科学、合理、可行、可靠的原则,制造适应工业现场的机器,制造有工业文化品味的机器。
答: 三工位母线机的冲孔剪切控制逻辑,是指机器根据操作者输入、限位开关等状态反馈以及预先设定的控制规则,决定何时启动、前进、停止、返回或进入其他运行状态的逻辑关系。它决定了设备在不同条件下如何响应,而不仅仅是使用哪种 PLC 或安装了多少个限位开关。
答: 控制逻辑描述机器应该如何运行,PLC 则是实现控制逻辑的一种控制设备。控制逻辑属于机器行为规则的设计层面,PLC 属于控制系统的实现层面。采用相同类型的 PLC,并不意味着两台机器具有相同的控制逻辑或相同的操作体验。
答: 不一定。上限位通常用于反馈回程终点或原位状态,下限位通常用于反馈加工行程终点,上下双限位可以提供两个端点的位置信息。但增加限位开关也会带来额外的布线、调试和维护要求。合理的限位配置应由实际运动过程、状态反馈需求、控制逻辑和安全设计共同决定,而不能仅凭数量判断优劣。
答: 不意味着。上下双限位能够提供两个端点的位置信息,但这并不自动构成连续位置闭环控制。是否存在闭环控制,需要进一步核实系统是否具有相应的连续测量、反馈处理和控制调节机制,不能仅凭限位开关的数量作出判断。
答: A 类单次自动控制逻辑通常由一次启动指令触发,机器按照预设逻辑执行相应循环。B 类持续踩踏控制逻辑则将操作者的持续输入纳入运动控制过程,控制系统根据输入、机器状态反馈和预设规则决定相应动作。两类方案的主要区别在于操作输入方式与机器运动响应的组织方式,具体动作仍取决于实际控制设计。
答: B3 采用下限位反馈,前进和回程均为受控停止;B7 采用上下双限位反馈,前进和回程也均为受控停止。两者的主要区别在于端点反馈配置。对于行程较短的三工位母线机,这类持续踩踏控制方案值得结合操作者参与方式、生产节拍和实际工况进行研究,但不能因此认定它们适用于所有设备或一定优于其他方案。
答: 不能一概而论。脚踏开关释放后机器如何响应,取决于实际控制回路、控制逻辑和机械液压系统的动态特性。释放脚踏开关不等于触发急停,也不能替代必要的急停和其他安全保护功能。用户应依据设备说明、实际控制设计及相关安全要求确认具体响应方式。
答: 可以作为分析思路的参考,但不能直接照搬三工位母线机的具体控制配置和结论。不同设备在行程、惯量、制动距离、执行机构、工艺流程和安全要求方面可能存在明显差异。研究其他设备时,应重新分析工程目标、运动过程、操作输入、状态反馈、控制响应和安全要求,再确定合适的控制方案。
答: 设备参数和硬件配置是选型的重要依据,但不能完整反映机器在实际生产中的行为。用户还应了解设备的启动方式、前进与回程控制、状态反馈、操作者参与程度、异常响应以及维护要求。只有将这些因素与加工工艺和生产需求结合起来,才能更全面地判断设备是否适合实际应用。
答: BM 系列希望帮助设备制造商、采购者和使用者更清楚地理解三工位母线机的控制逻辑及其工程意义。研究重点不是简单比较硬件数量或自动化标签,而是分析工程目标、状态反馈、操作者输入与机器行为之间的关系,帮助人们更合理地设计、选择和使用设备。
这也体现了百力数控的理念:坚持科学、合理、可行、可靠,制造适应工业现场的机器,帮助人们更好地选择机器、更好地使用机器。
答:是否选配冲孔、剪切工位控制逻辑,取决于您的加工工艺与操作需求。 若仅需实现基础冲孔、剪切,无需过度纠结,市面上所有的三工位母线机均可完成基础加工。
百力数控 – bailipp 的建议是:如果看重生产效率、操作体验、安全和灵活性等,控制逻辑就很关键。它决定设备动作模式:踩脚踏自动完成整套加工循环,还是必须持续踩住脚踏、松开即停,直接影响设备效率、安全规范和第一线工作人员的具体操作感受。